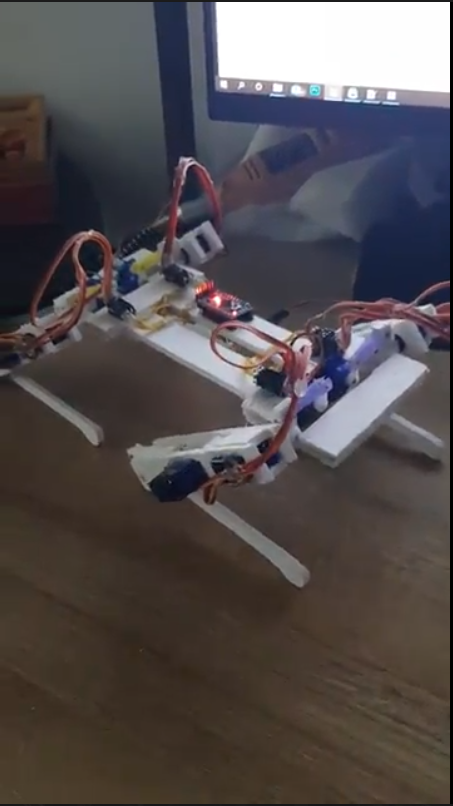
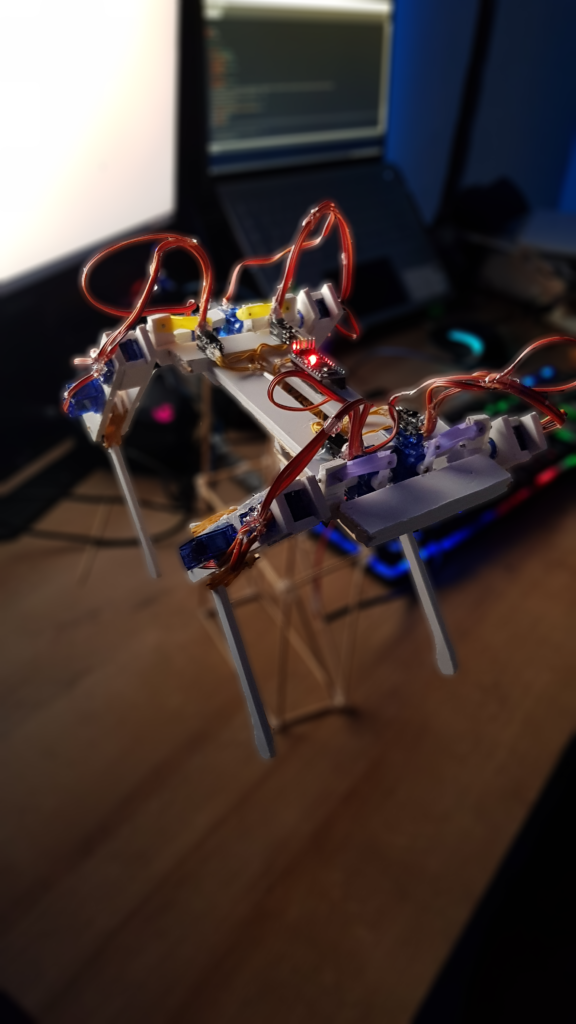
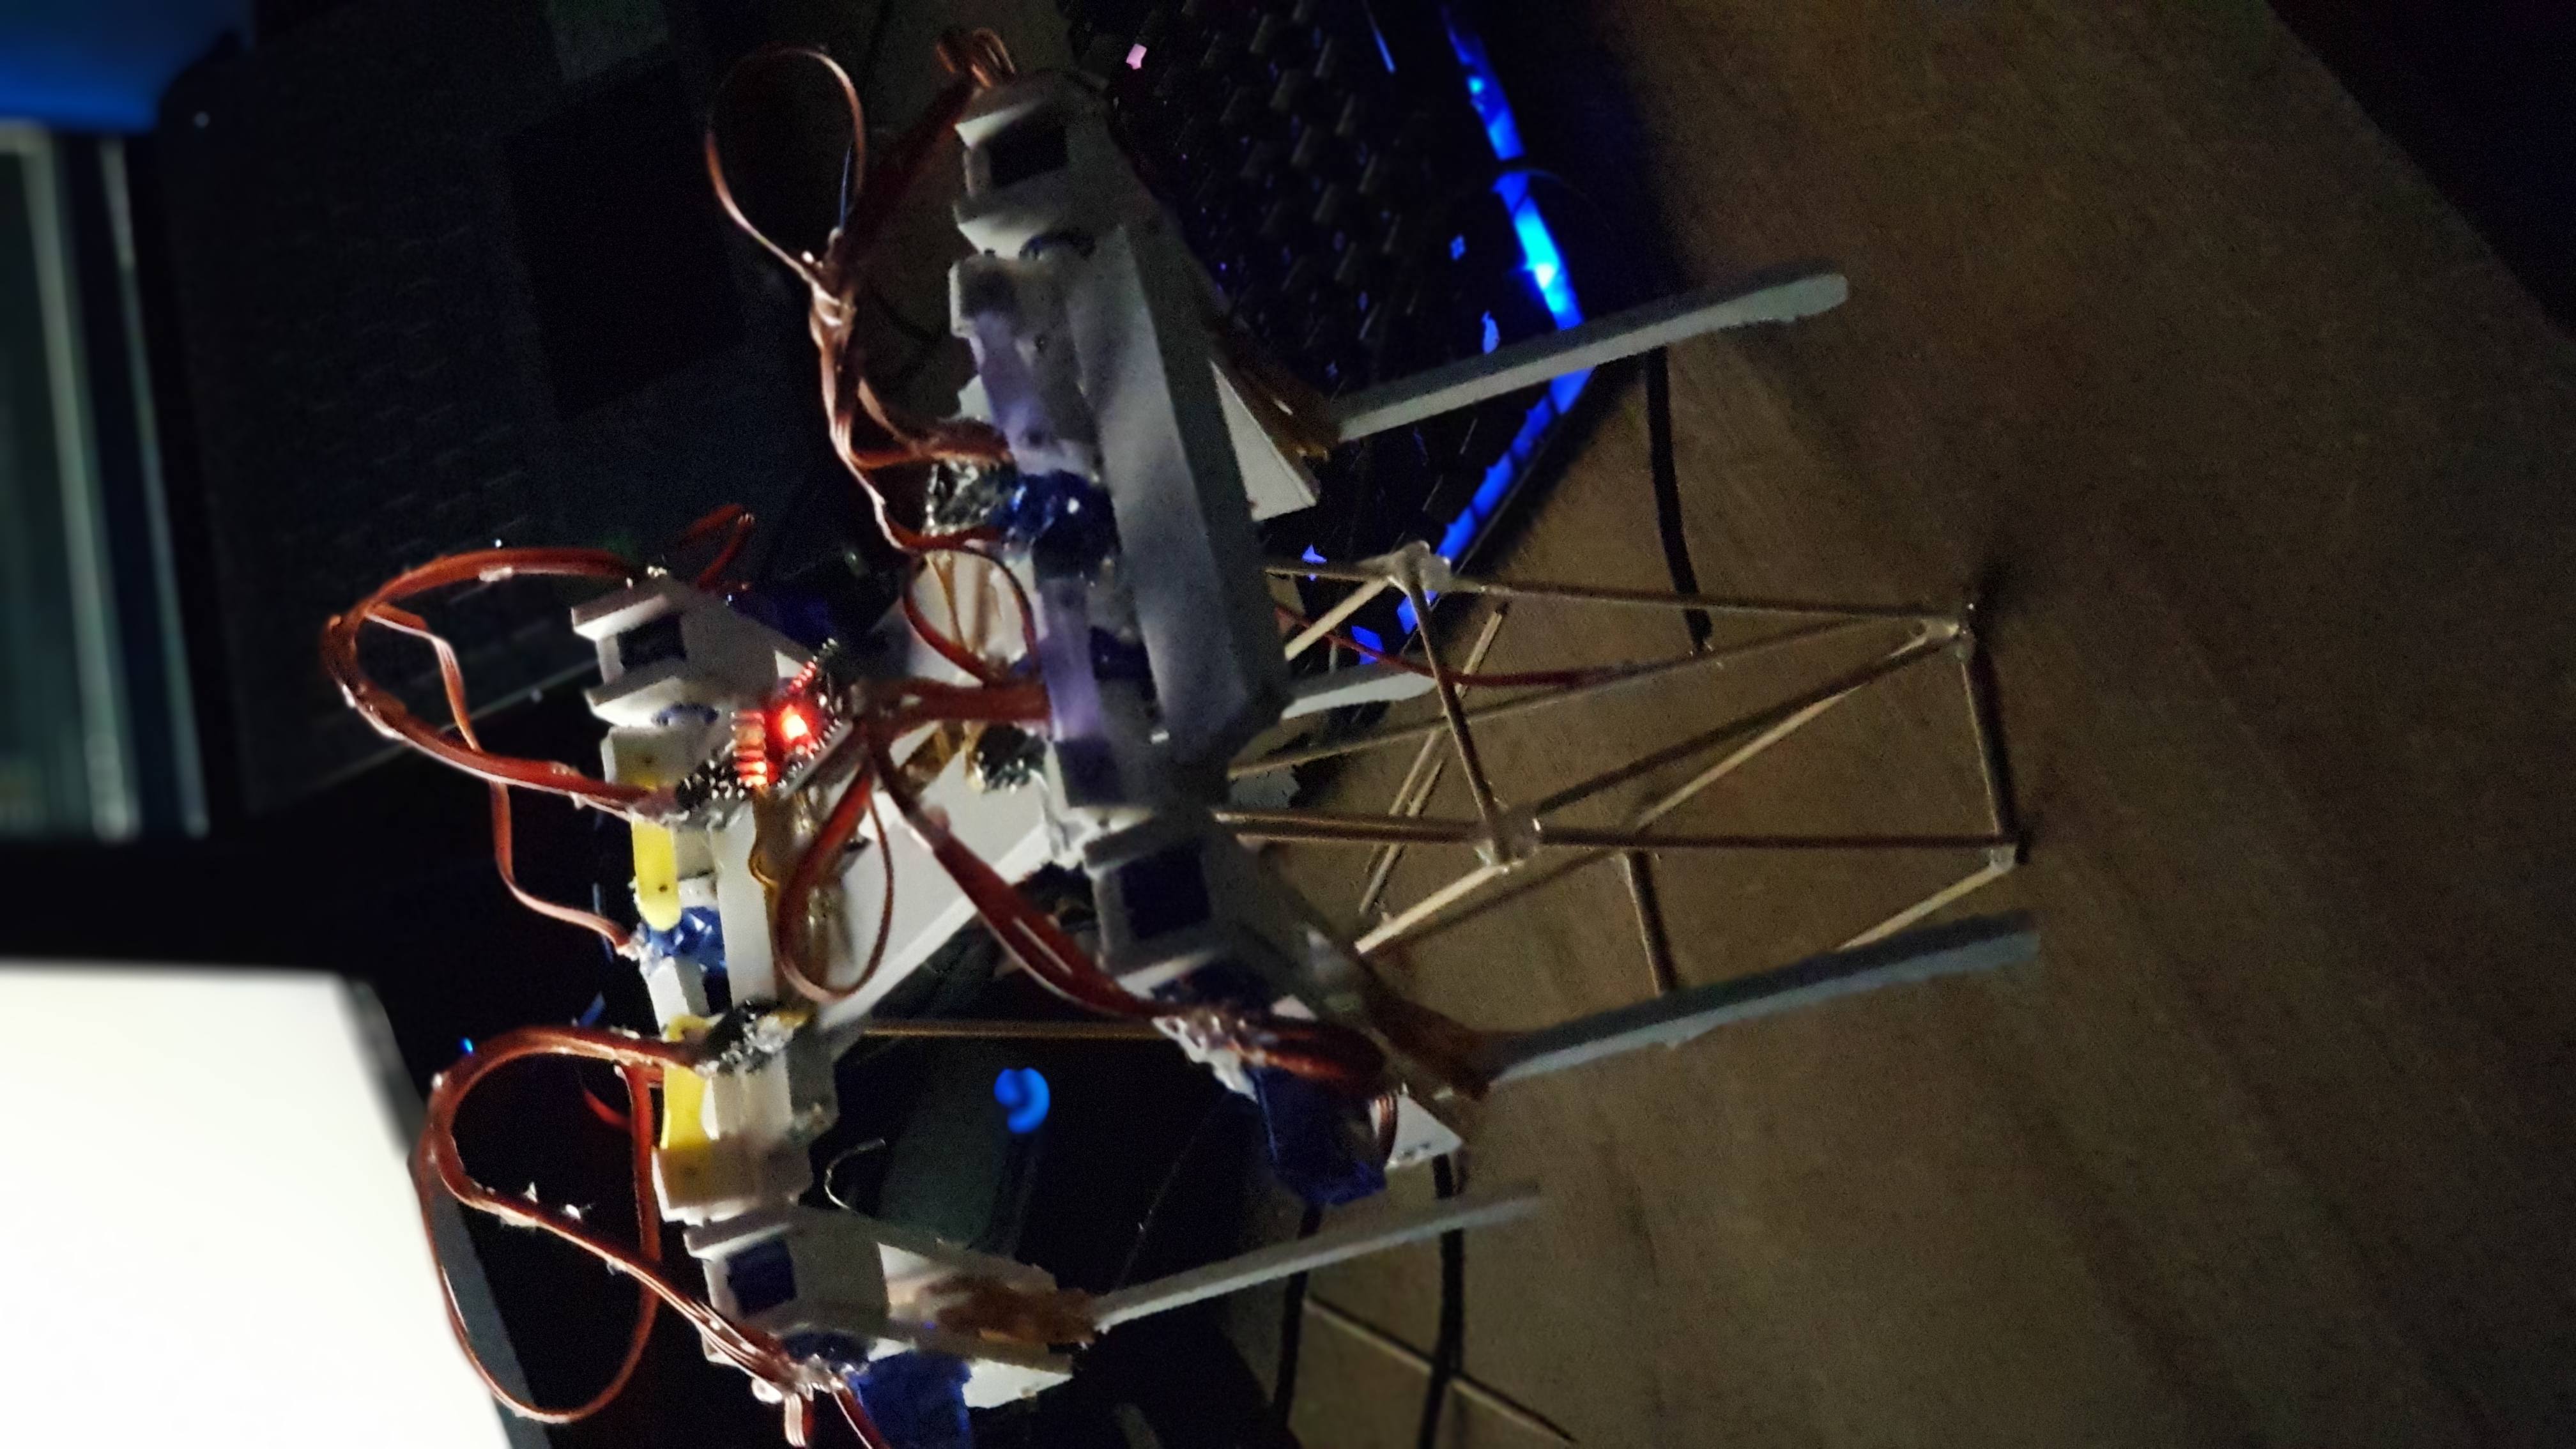
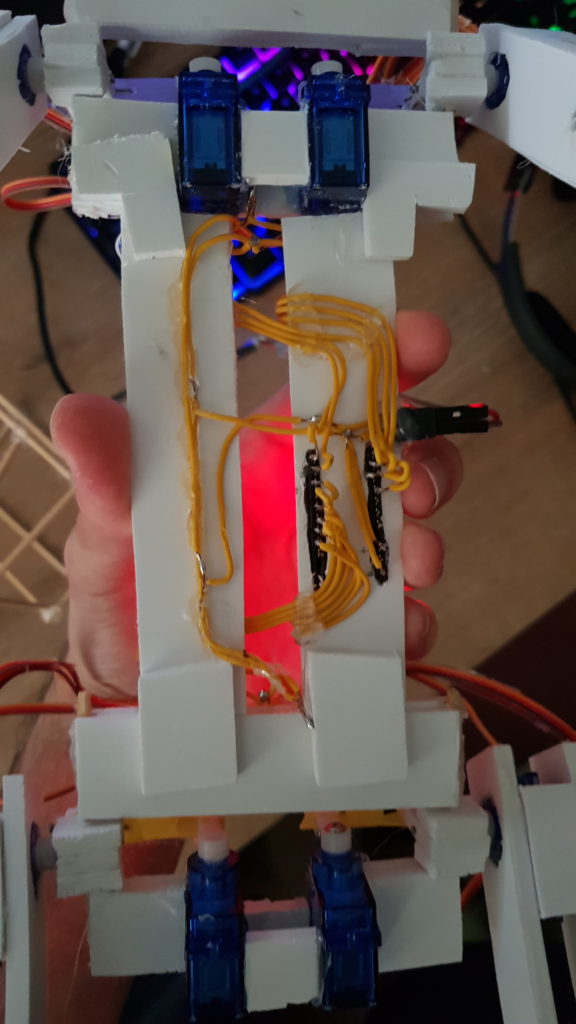
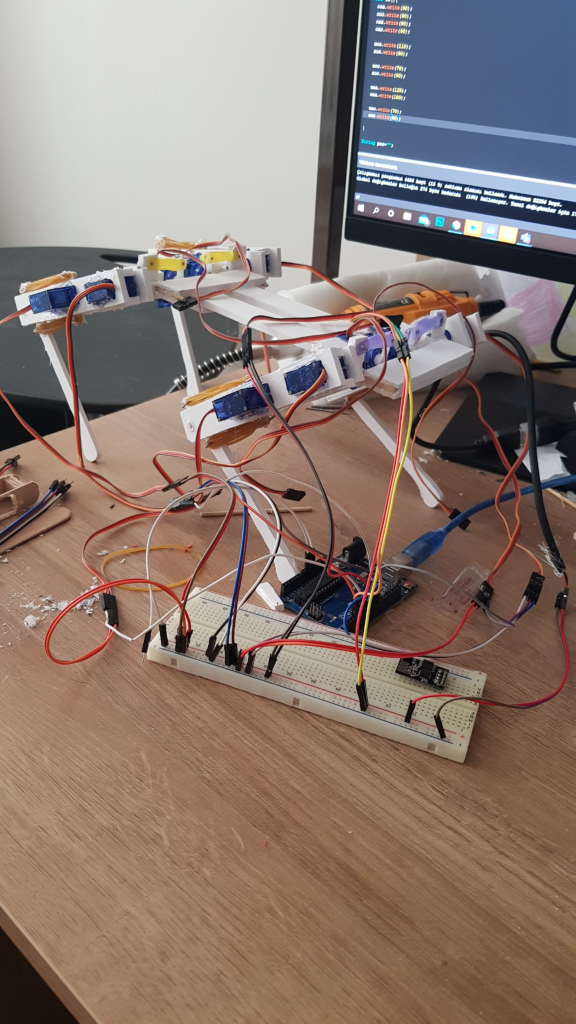
Kendi geliştirdiğim dört ayaklı robot platformunun üçüncü versiyonu. Gövde ve bacak formunu hafif plastik ve sert köpüklerden oluşturdum; 9G servo motorlar ve Arduino Pro Mini ile temel hareket fonksiyonlarını hayata geçirdim.
Kendi geliştirdiğim dört ayaklı robot platformunun üçüncü versiyonu. Gövde ve bacak formunu hafif plastik ve sert köpüklerden oluşturdum; 9G servo motorlar ve Arduino Pro Mini ile temel hareket fonksiyonlarını hayata…
SONRAKİ / İLGİLİ ÇALIŞMALAR
Keşfetmeye devam et
Keşfetmek için sürükle / kaydır
 Robotik ve Gömülü Sistemler
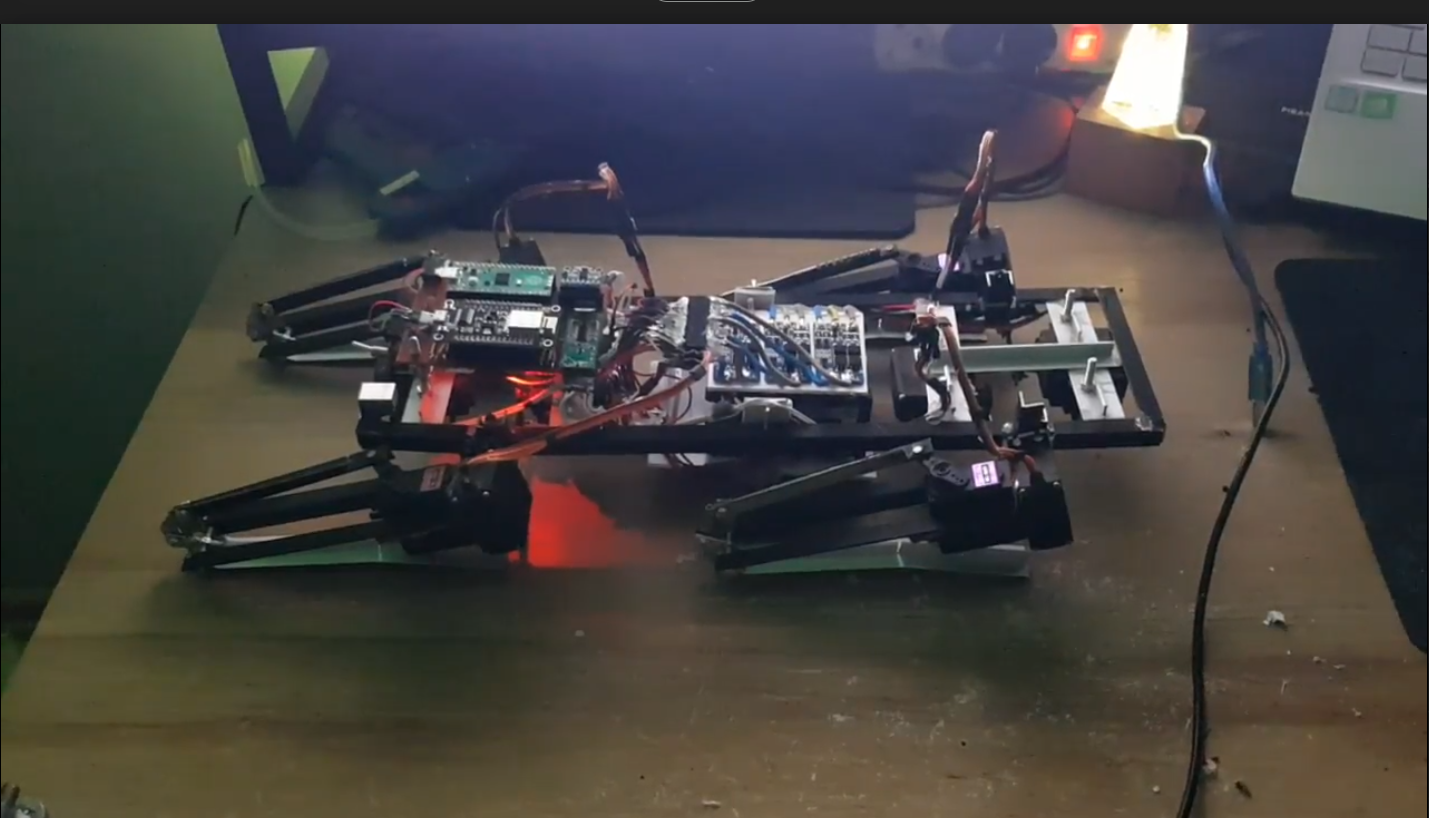
RD-04
Dördüncü nesil RobotDog prototipi olan RD-04, özel batarya sistemi ve çoklu mikrodenetleyici entegrasyonu ile tamamen bağımsız çalışabilen bir mobil robottur. Android uygulaması ile gerçek zamanlı kontrol ve sensör…
QuadrupedRobotEmbeddedSystemsBatteryManagementAndroidApp
 Robotik ve Gömülü Sistemler
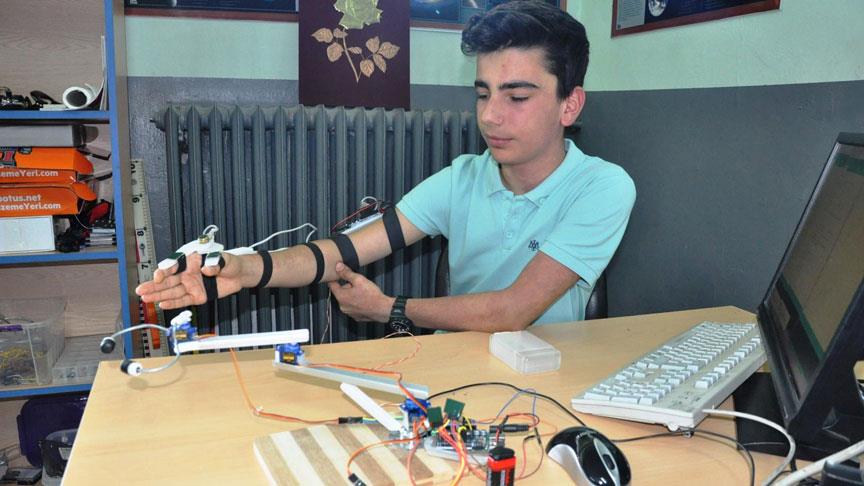
RobotKol (TÜBİTAK Lise Bilim Fuarı)
TÜBİTAK Bilim Fuarı kapsamında geliştirilen, uzaktan kontrol edilebilen ve giyilebilir kontrolcü ile çalışan kıskaçlı robot kol.
ArduinoC++Robot ArmWearable Device
 Robotik ve Gömülü Sistemler
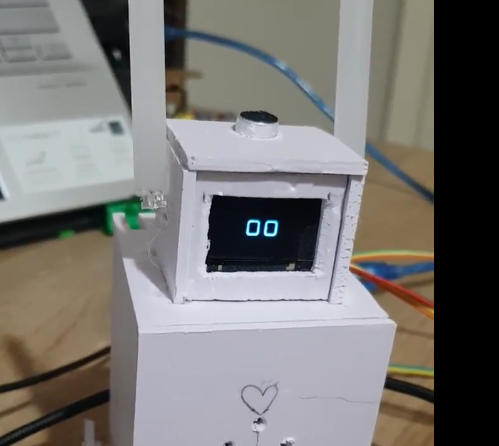
MiniRobo: Akıllı Yüz İfadeleri ve Ses Kayıt Özellikli Mini Robot (Arduino Tabanlı)
Küçük çocuklar için özel olarak tasarlanmış, Arduino tabanlı, interaktif oyuncak robot. MiniRobo, bağımsız hareket kabiliyeti, ses kaydı ve animasyonlu yüz ifadeleri ile eğlenceli ve öğretici bir deneyim sunar.
ArduinoC++OLED LCDServo Motor
 Robotik ve Gömülü Sistemler
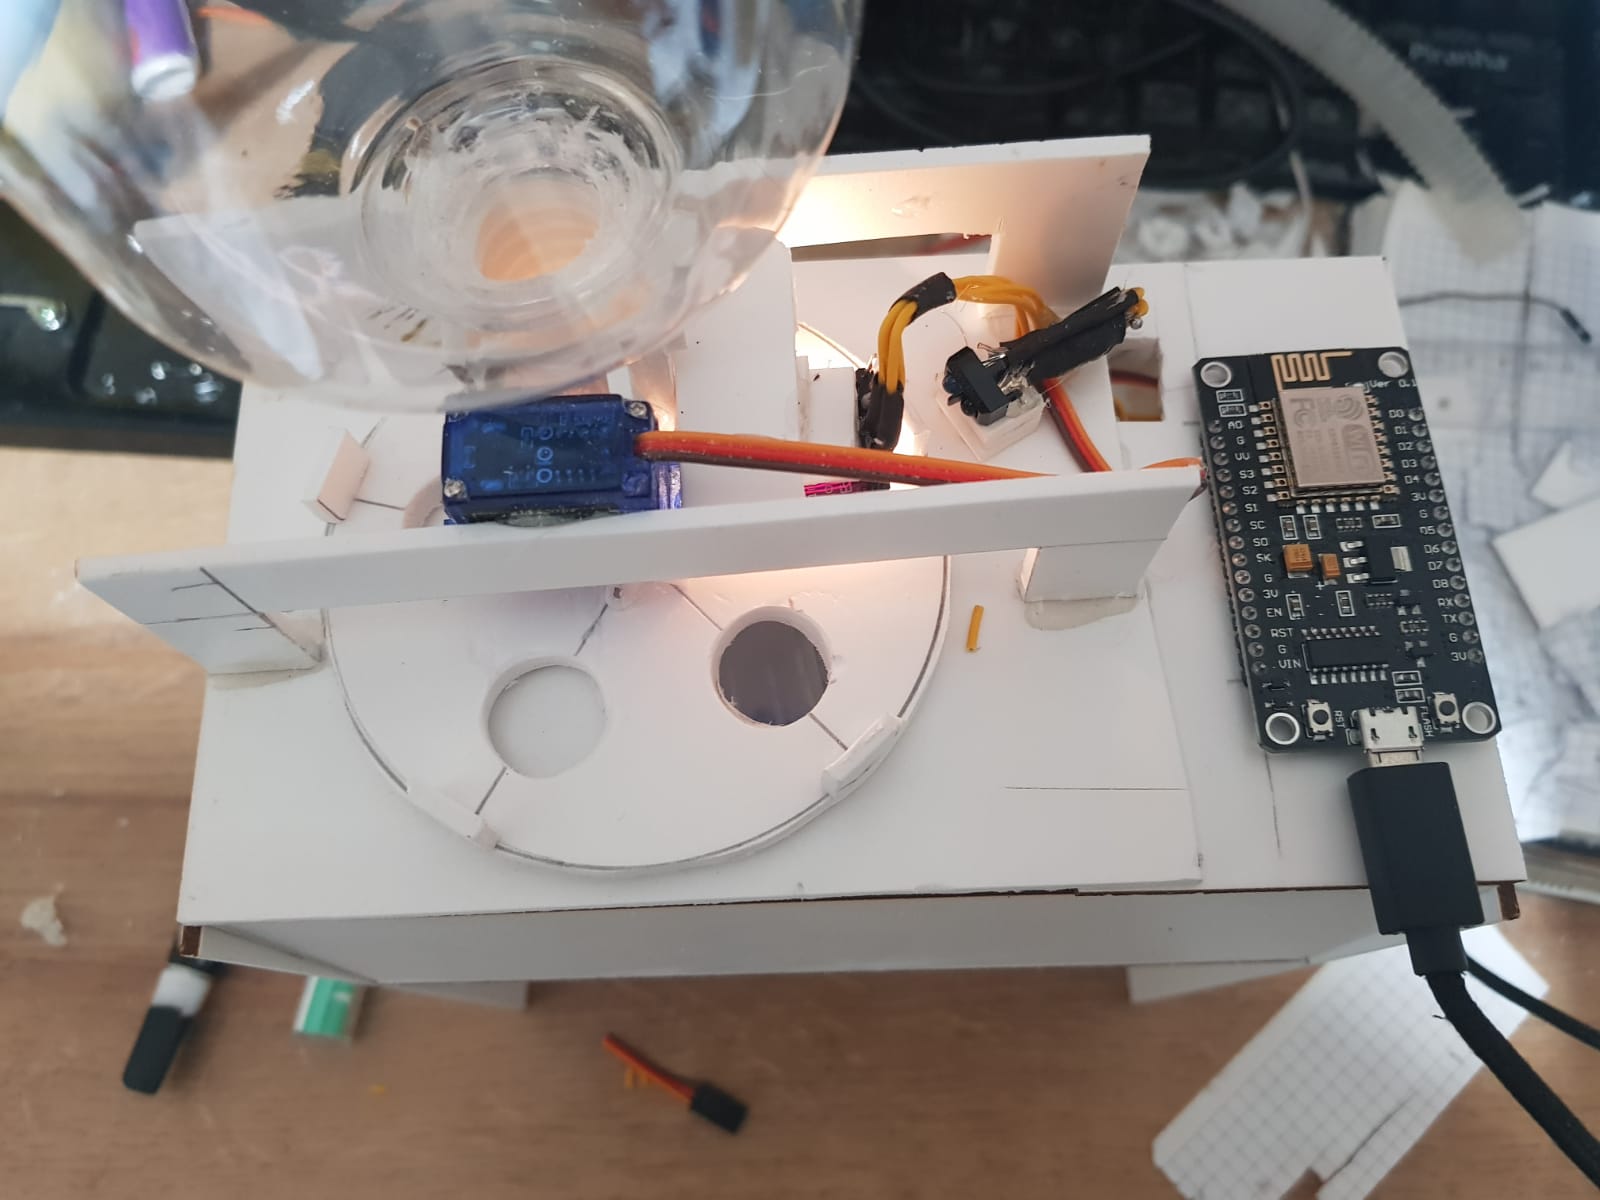
Color Separator
Renk ayrımı yapan otomasyon tabanlı bir makine. ESP8266 ile kontrol edilen sistem, renkli nesneleri doğru bölmelere ayırır.
ESP8266UnityBlenderGömülü Sistemler